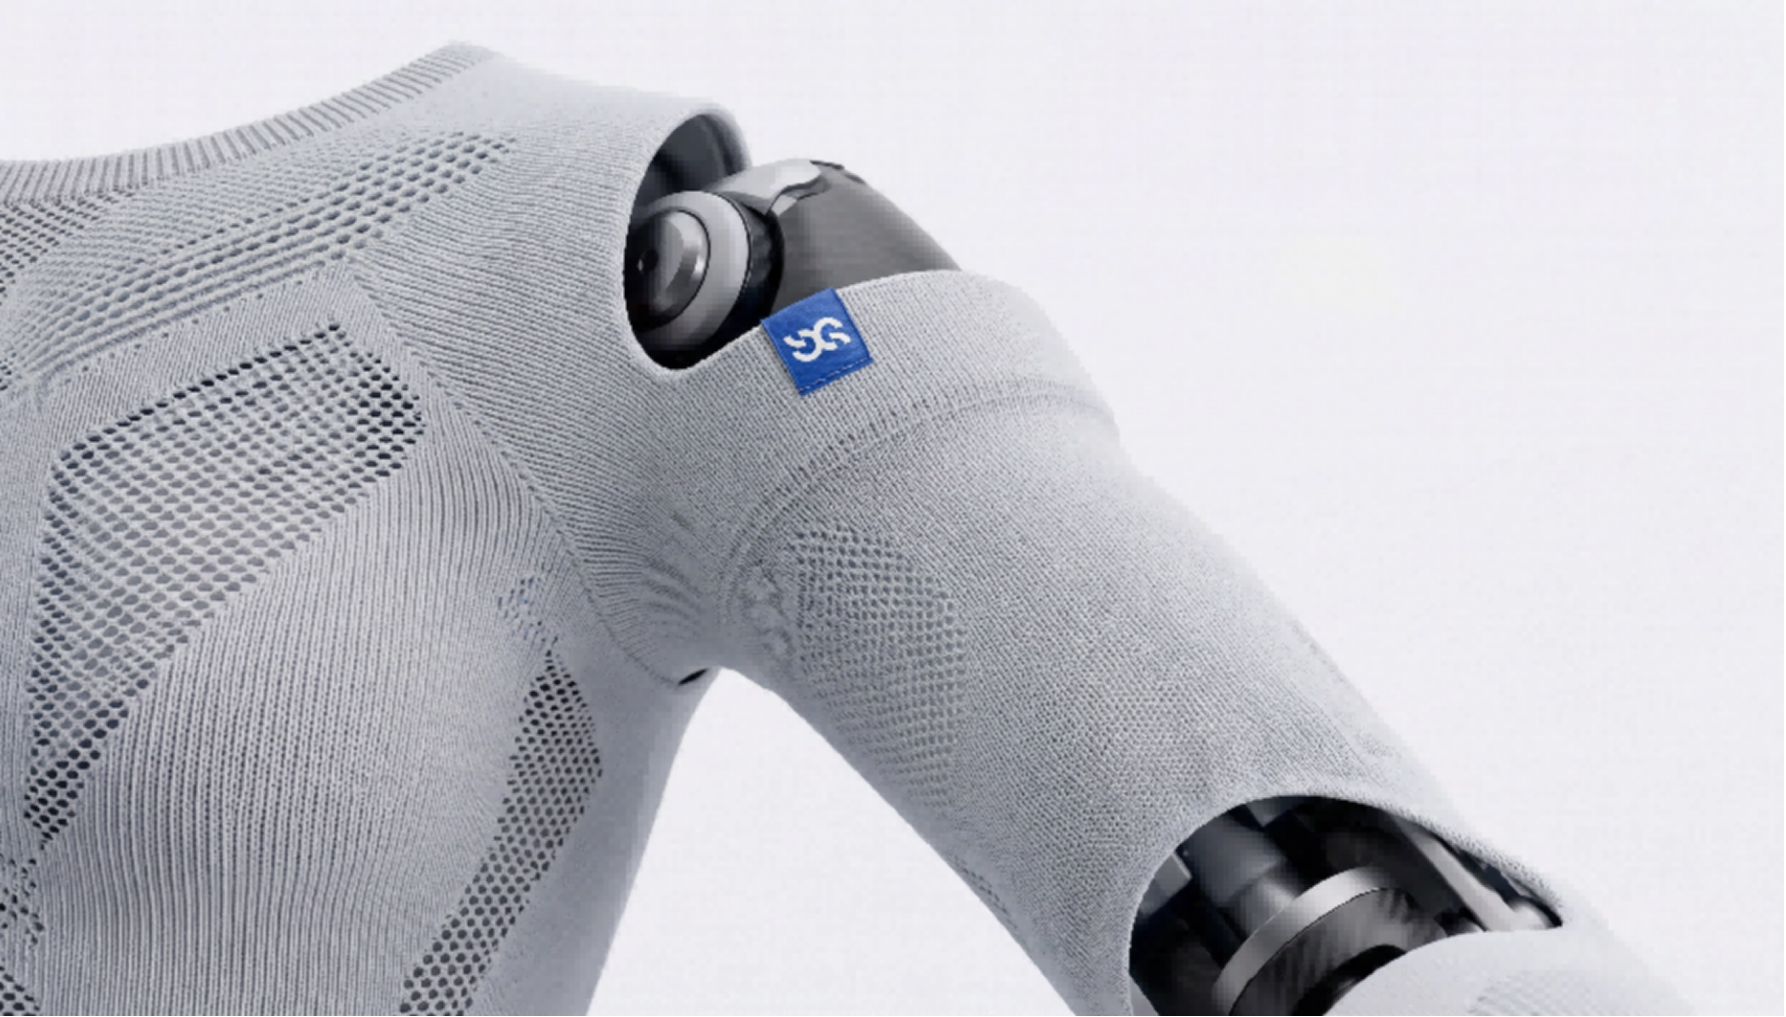
Body Skin 织物电子皮肤
适合机器人躯干、手臂等大面积曲面,采集接触位置与压力分布,用于碰撞检测和人机协作安全。
查看电子皮肤精密事业部 · 赋予机器触觉
以柔性织物传感器阵列采集手部、足底与体表的接触位置和压力分布,为人形机器人抓取力控、步态分析与人机协作安全提供触觉数据。
推动的创新
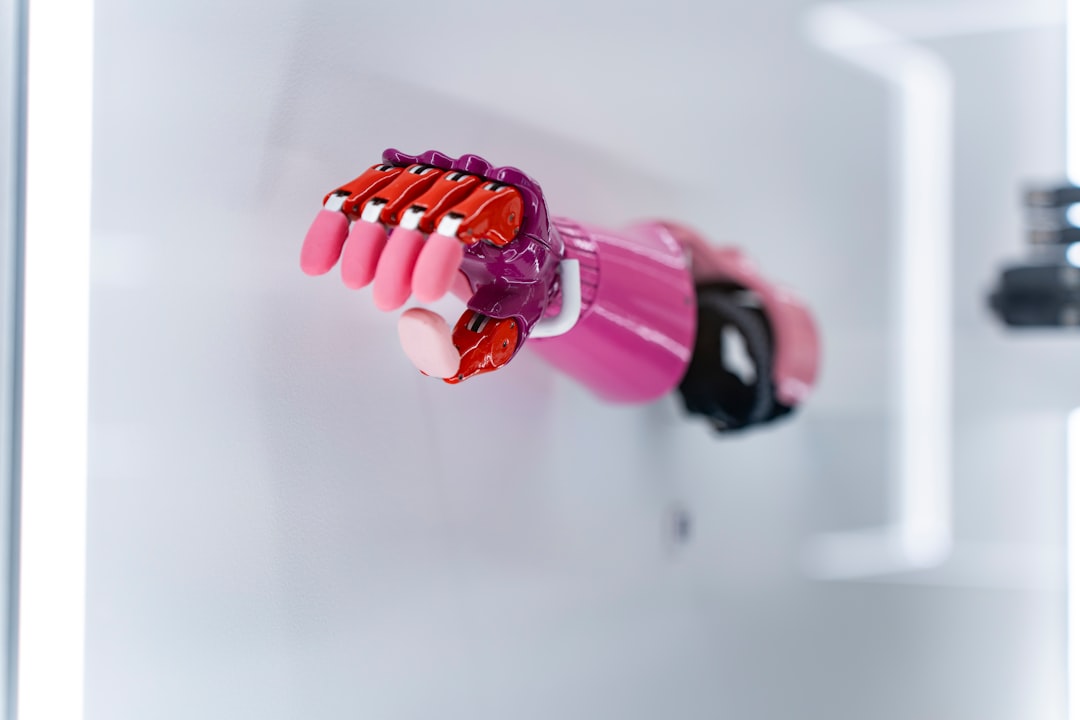
为人形机器人提供精密的手指触觉感知,实现对物体形状、材质和重量的精确判断,支持复杂的抓取和操作任务。
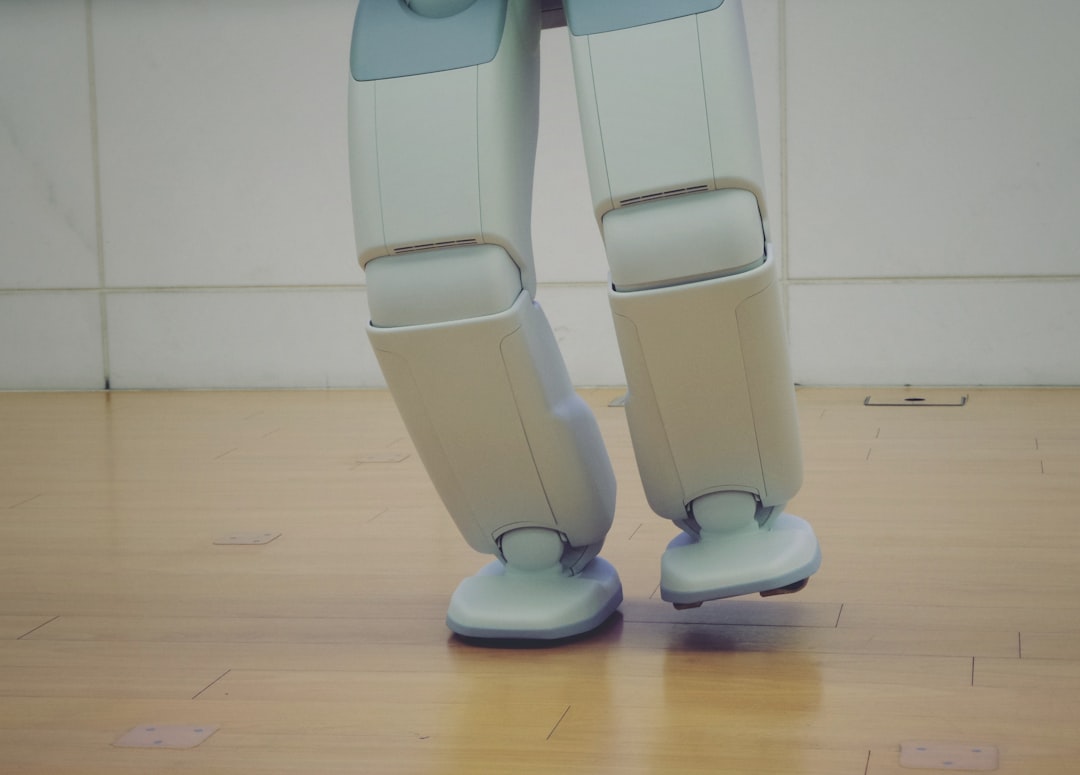
通过足底压力分布传感器,实时监测机器人的重心变化和地面接触状态,优化步态规划和动态平衡控制。
覆盖机器人全身的柔性传感器网络,实现大面积、高分辨率的触觉感知,为安全交互提供全方位保护。
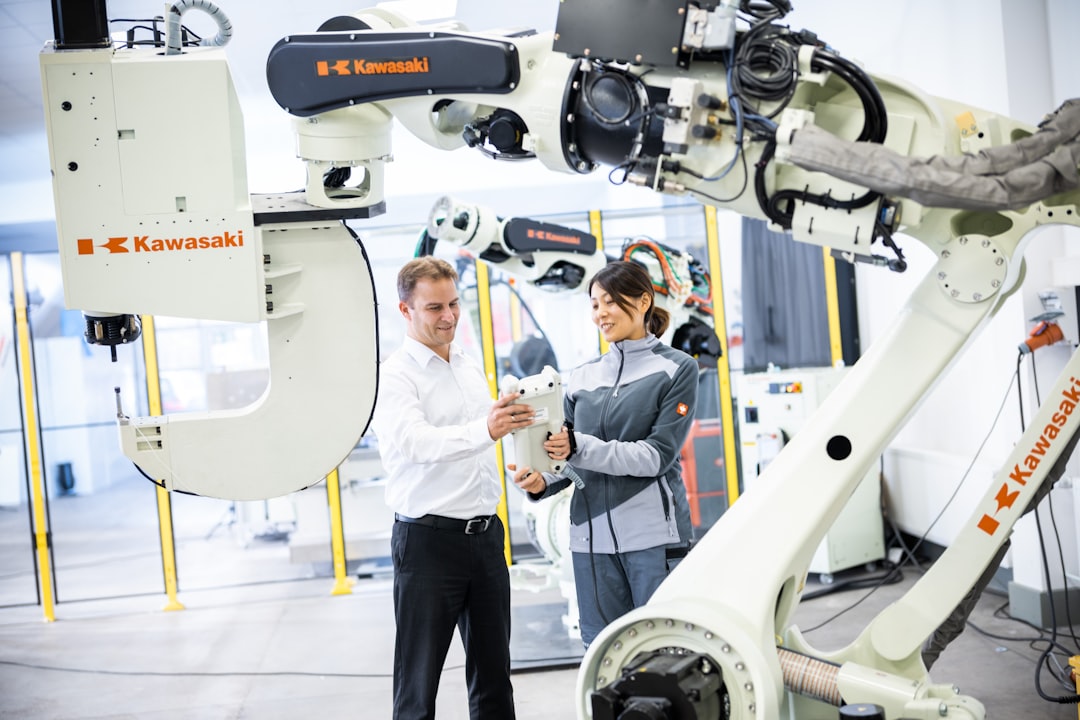
为工业协作机器人配备触觉安全系统,实时检测与人类的接触,确保协作过程中的碰撞避免和力度控制。
将真实世界的触觉数据转化为仿真环境的训练素材,加速机器学习模型的迭代,实现从物理到虚拟的无缝迁移。
机器人触觉技术指南
机器人触觉系统需要把柔性织物传感器、阵列采集、标定与控制算法连接成完整数据链。单一传感器只能输出局部信号,只有明确覆盖区域、采样目标和控制接口,才能将压力分布转化为碰撞检测、抓取力控或步态反馈。
矩侨精密事业部按照手部、足底和体表三类接触区域组织产品,并通过触觉数据采集与仿真接口服务机器人研发验证。选型时应优先确认感应面积、空间分辨率、压力范围、采样频率、封装方式和数据接口。
适合机器人躯干、手臂等大面积曲面,采集接触位置与压力分布,用于碰撞检测和人机协作安全。
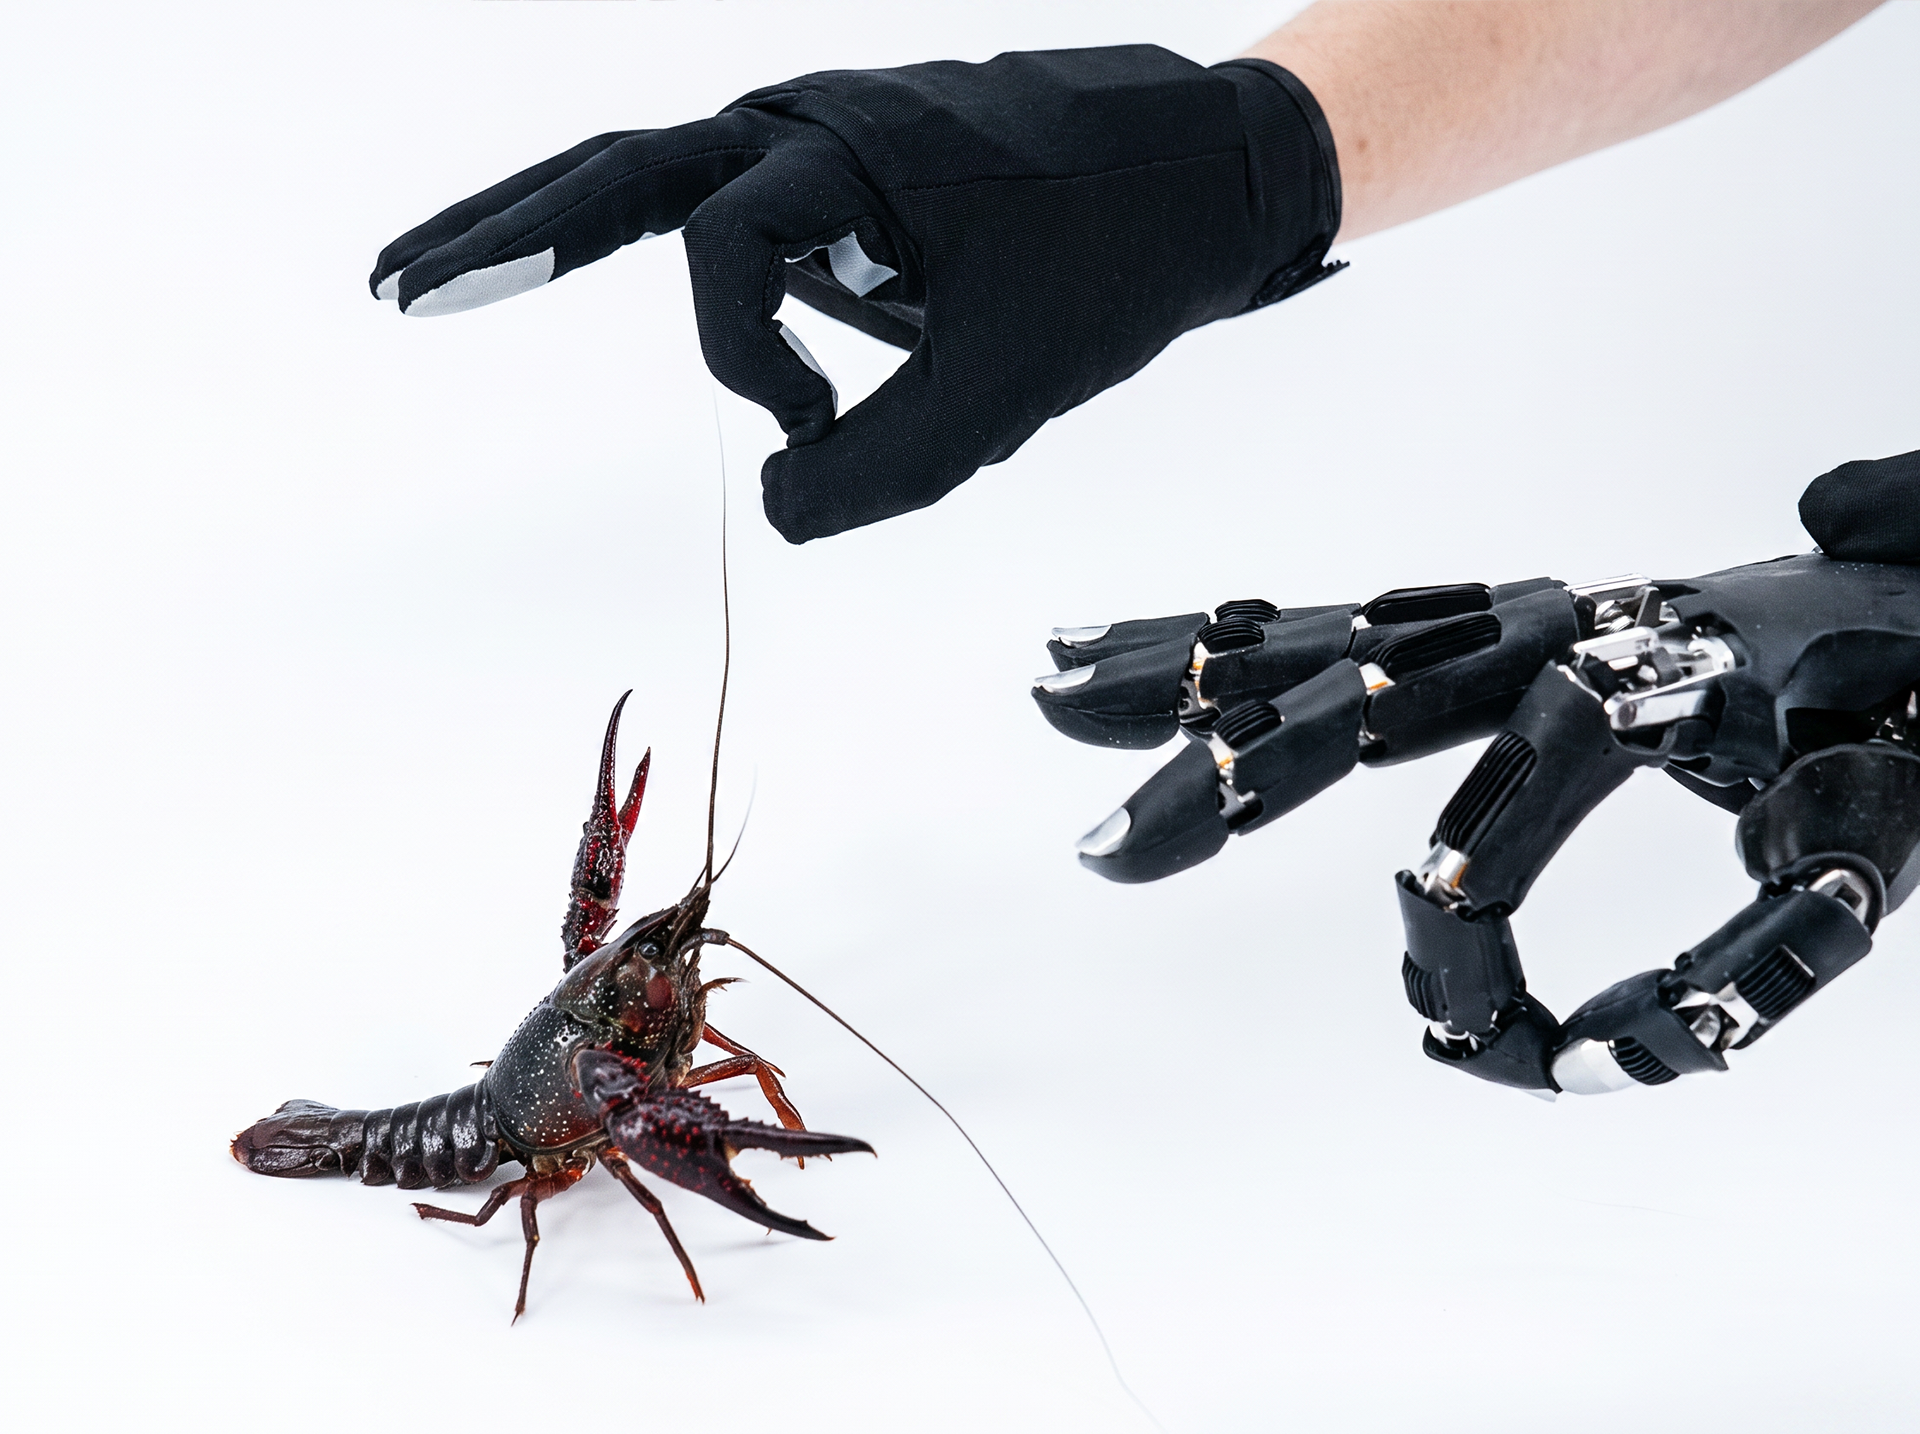
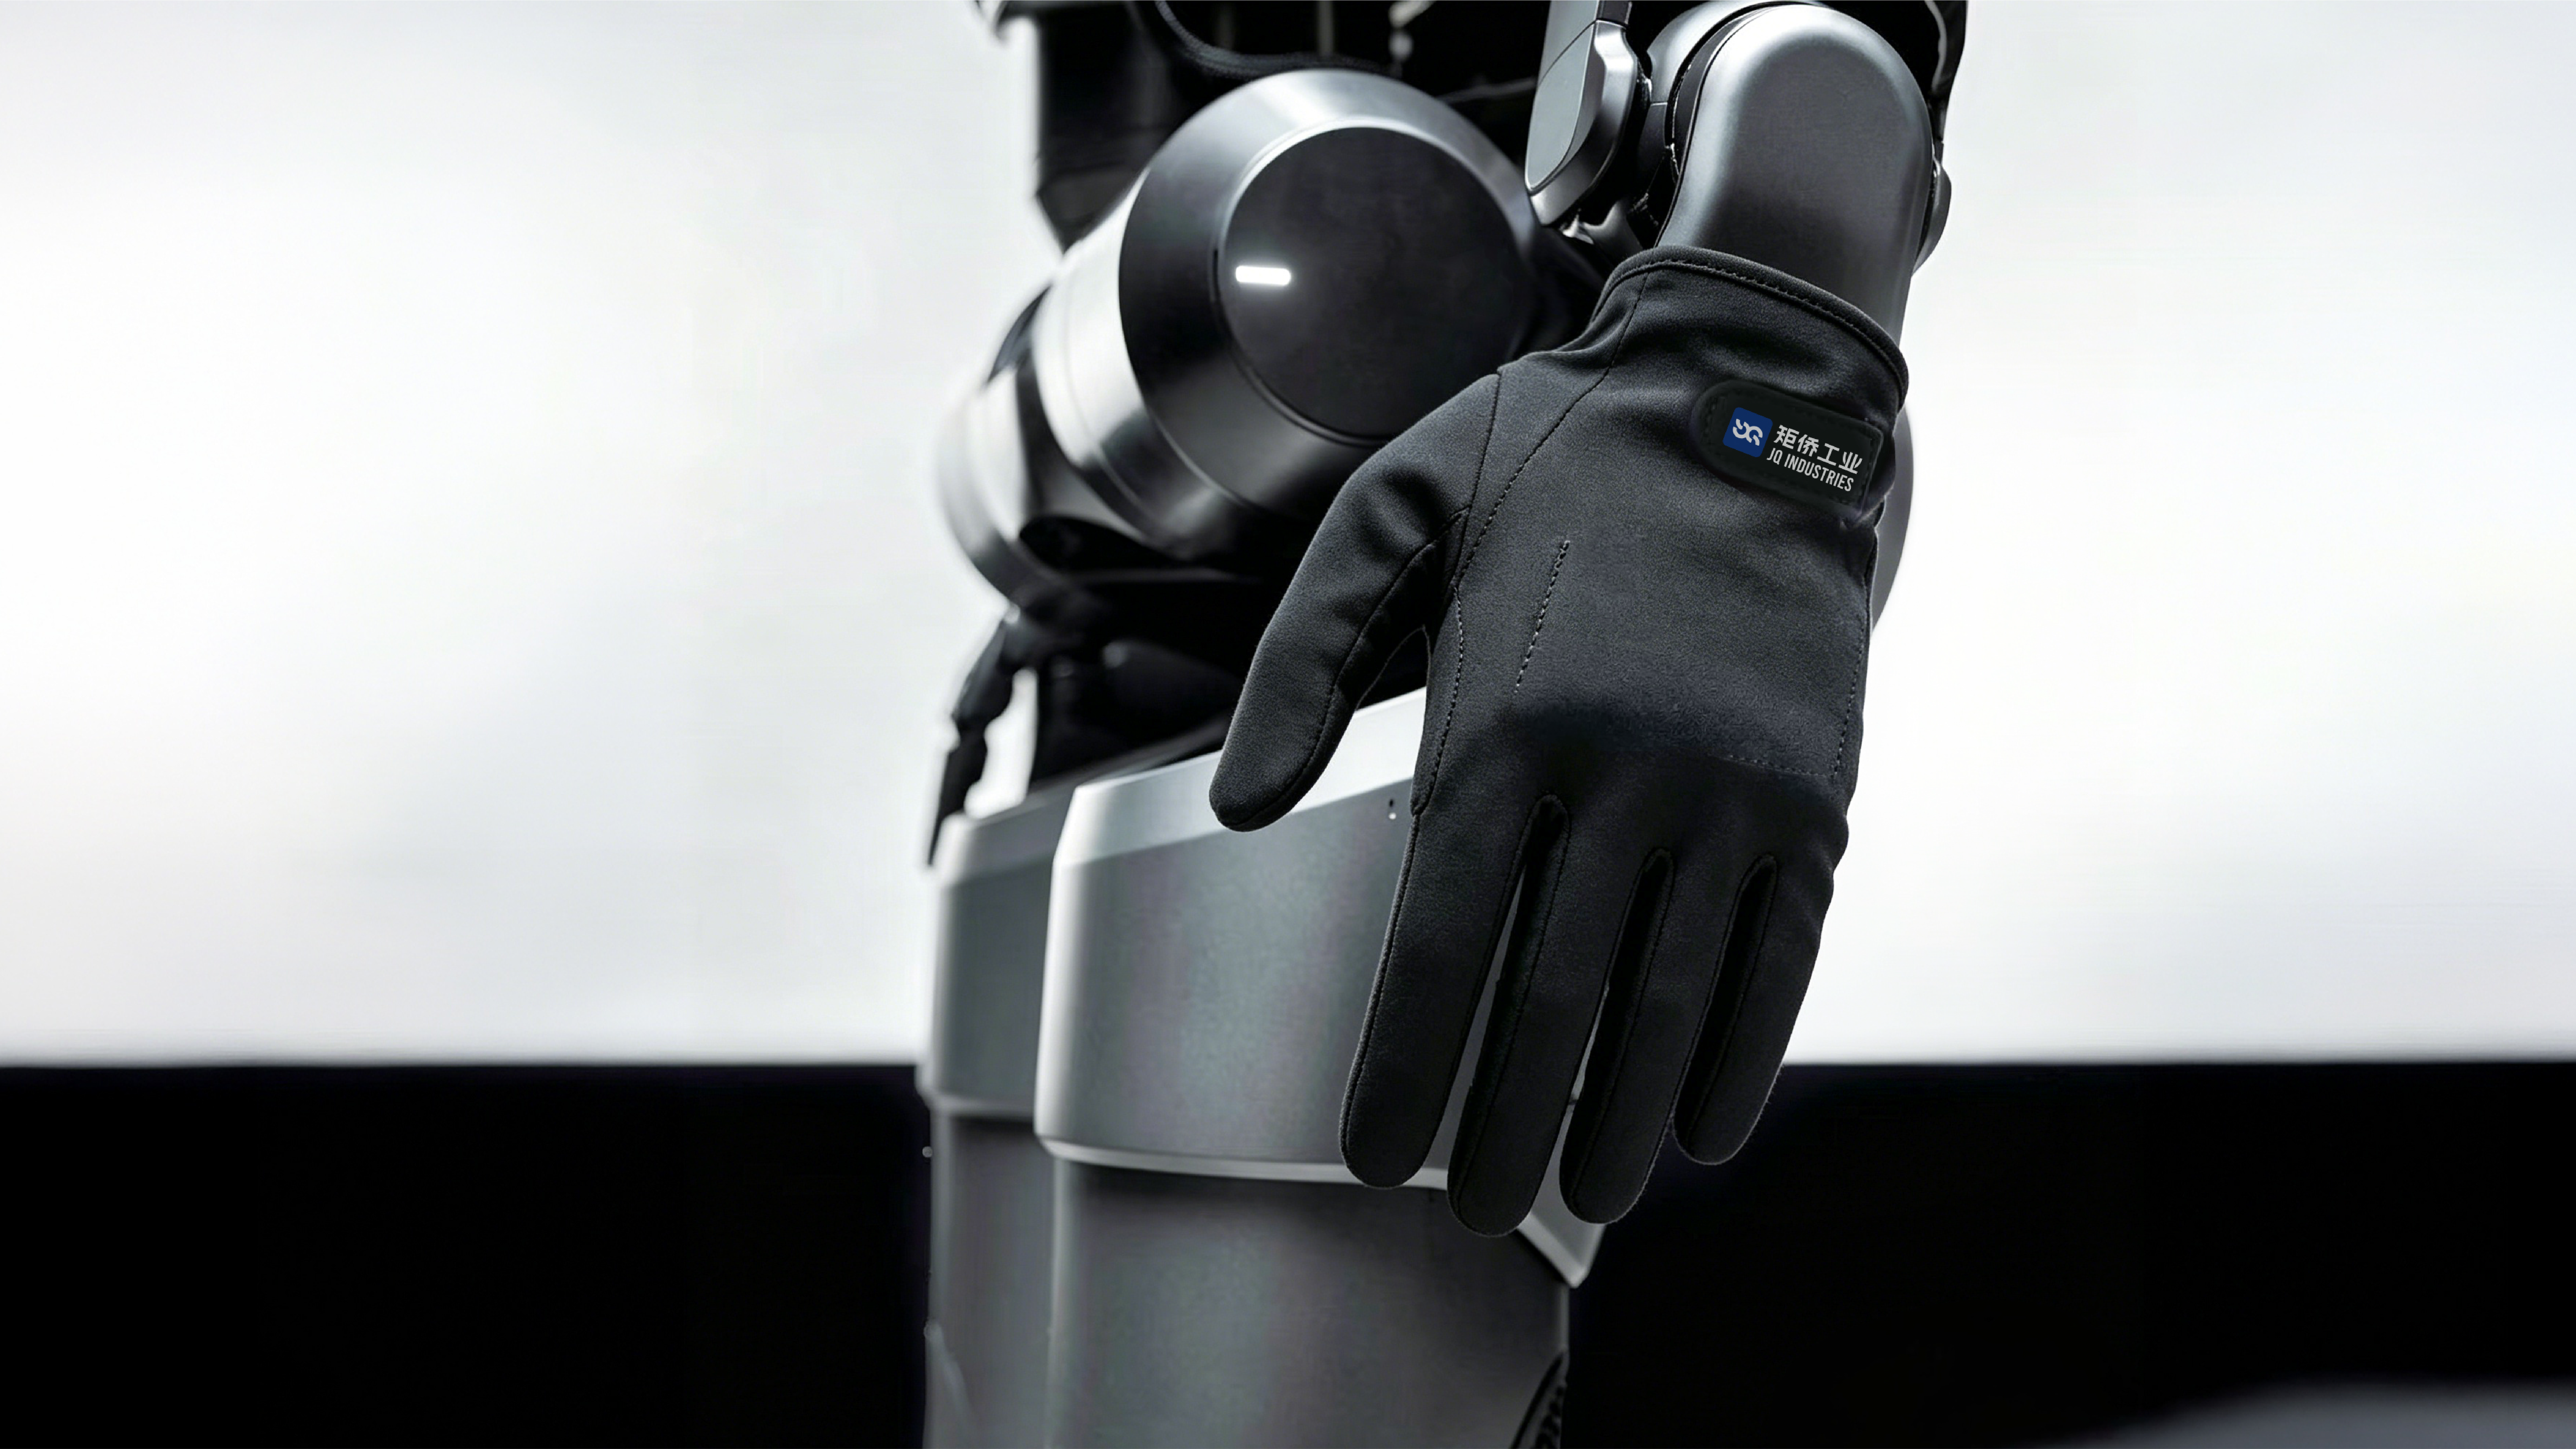
查看电子皮肤面向手部与灵巧操作采集接触和抓取过程数据,为遥操作、示教和力控训练提供触觉输入。
查看触觉手套采集足底压力分布与接触状态,为平衡控制、步态分析和地面交互研究提供数据。
查看足底传感从传感器阵列、采集与标定到应用接口,按机器人结构和研发目标确定系统边界。
查看触觉系统方案织物结构能够适应曲面和大面积覆盖,相比单点刚性器件更便于围绕躯干、手臂、手部或足底布置连续感知区域。实际效果取决于阵列密度、封装、标定和控制系统集成。
建议结合感应面积、空间分辨率、压力范围、重复性、响应与采样需求、耐久性、弯折条件、数据接口和安装空间综合评估,不能只比较单一灵敏度指标。
手部、足底和体表面对覆盖面积、曲率、受力方式和数据密度的要求不同,通常需要共用材料与采集平台,但采用不同的阵列布局和封装设计。
应先定义传感坐标、采样同步、标定方法和事件标签,再将压力分布或接触状态映射到控制、示教或仿真数据流程。具体接口按项目平台确认。


