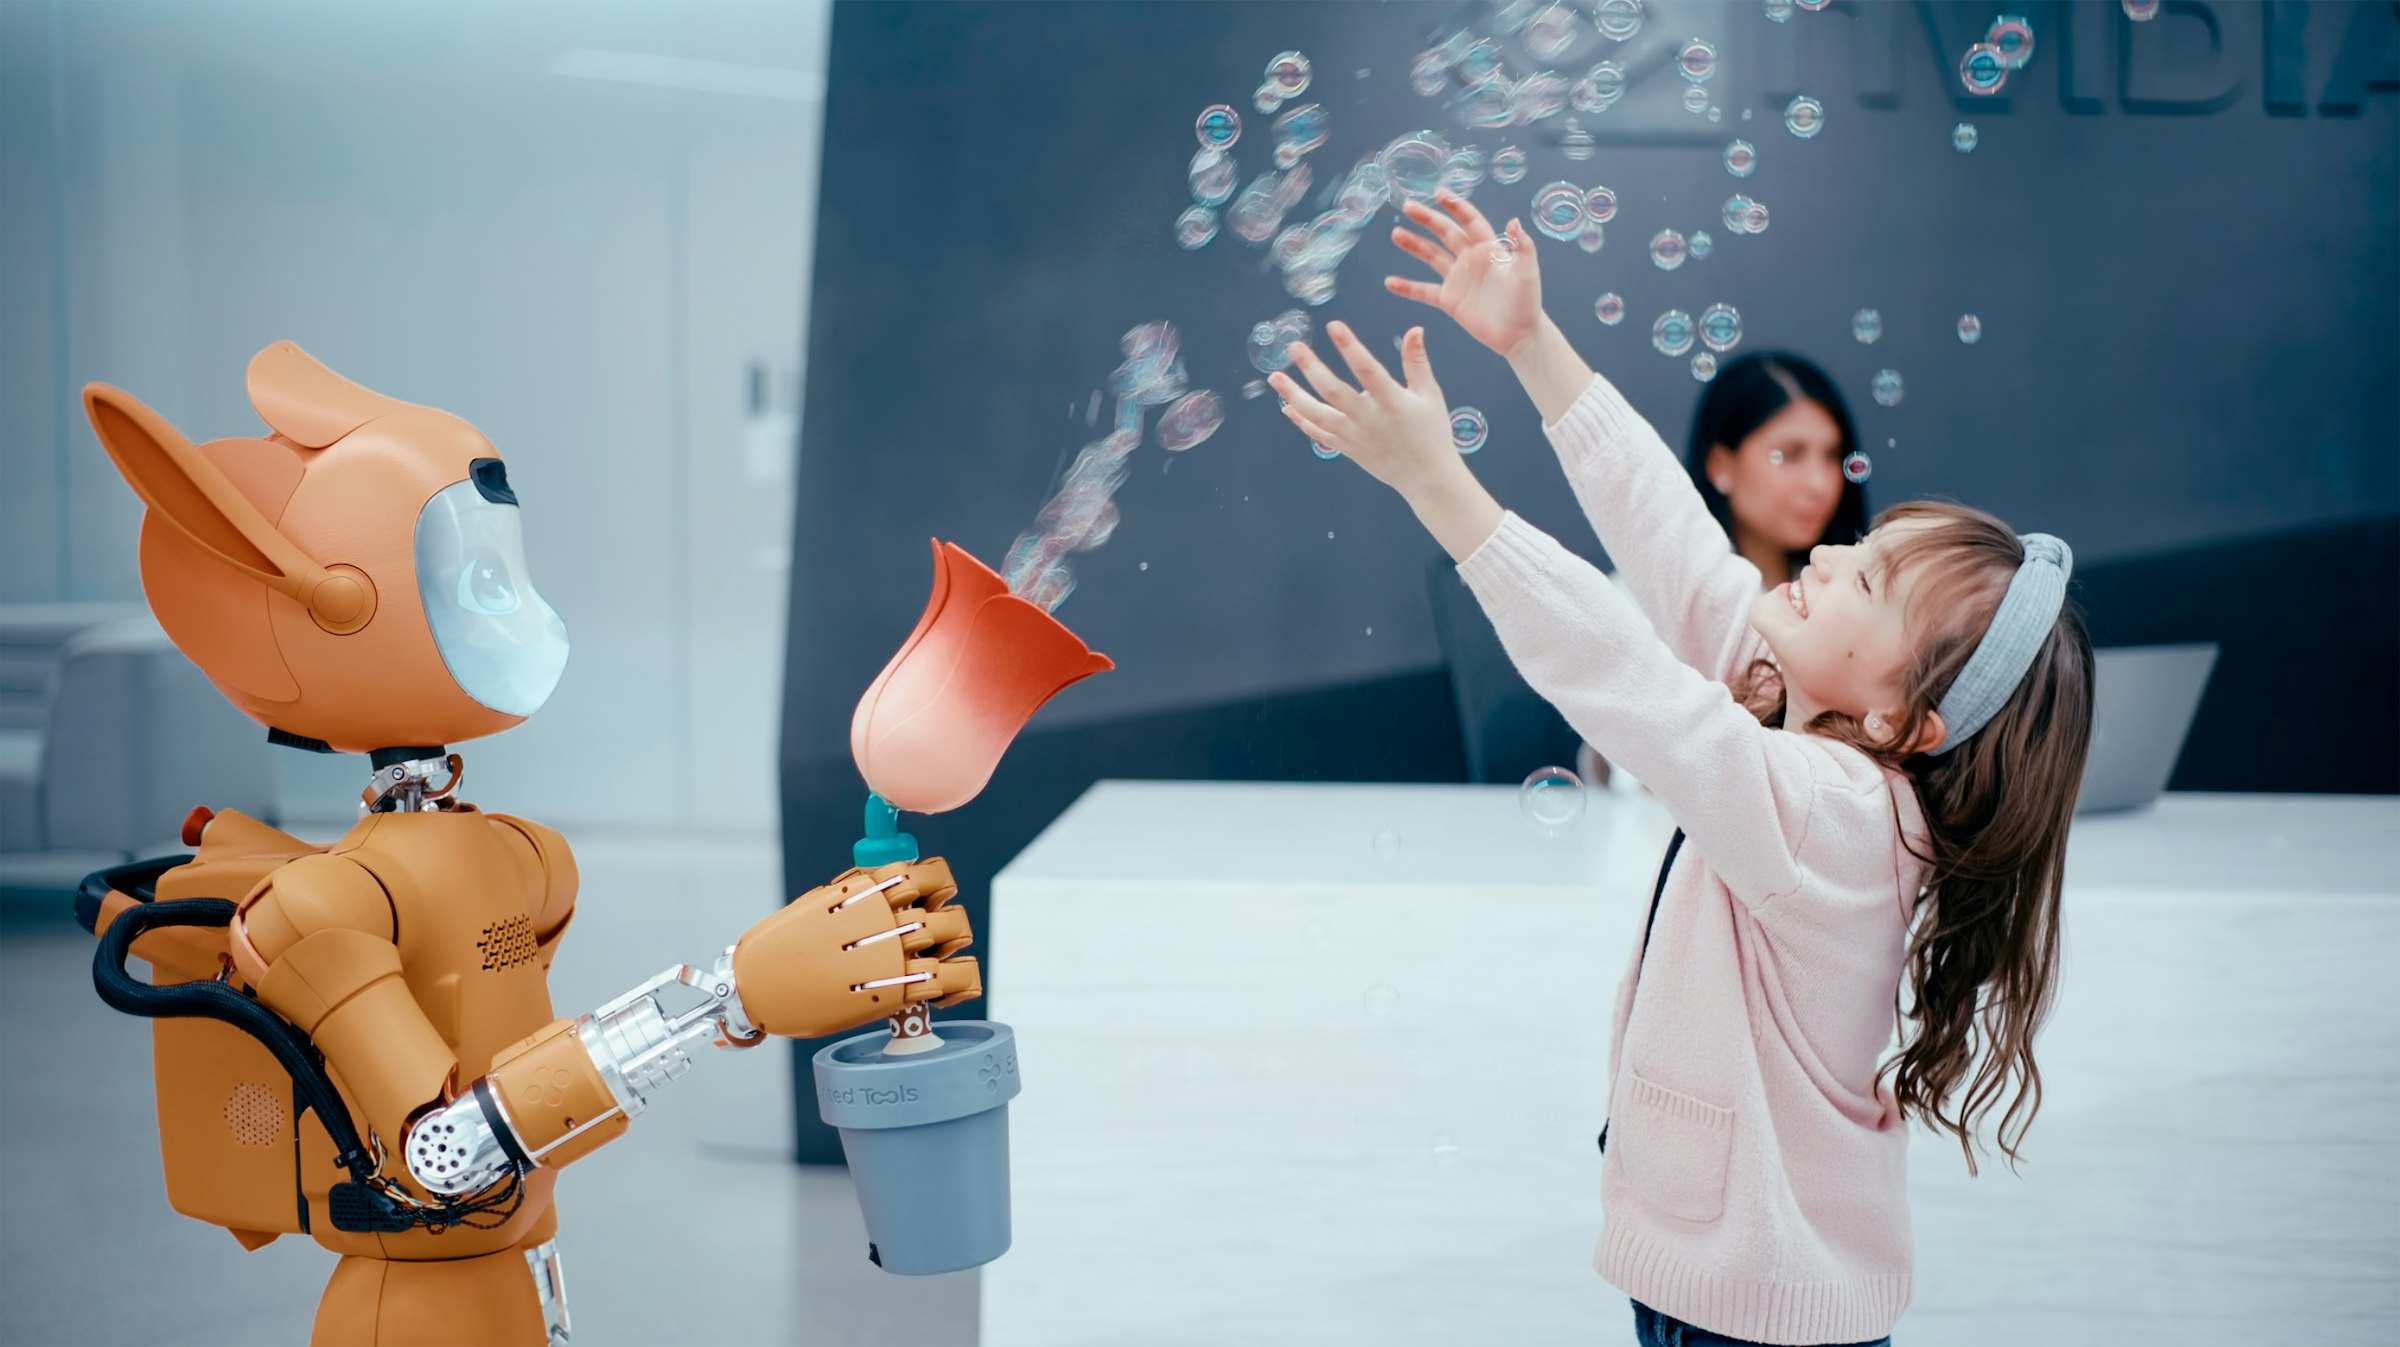
在一个机器人即将与人类共享物理空间的时代,触觉不再是可选功能,而是安全与信任的基石。
工业机器人在结构化环境中表现出色,但面对非结构化场景——如家庭护理、康复辅具、仓储拣选——它们的感知能力远远不足。
刚性 · 分立
传统力传感器的形态限制,难以贴合曲面
视觉 + 听觉
当前服务机器人的主流感知配置,触觉普遍缺位
传统的力传感器体积大、成本高,且难以覆盖机器人全身。这意味着机器人在执行精细操作时,往往只能依赖视觉和预设程序,无法实时感知接触力的大小与分布。
这种触觉盲区不仅限制了机器人的应用场景,更在人机协作中埋下了安全隐患。