01 需求与工况定义
明确载体尺寸、曲率、检测对象、压力范围、环境条件、采样和接口要求,形成可验收的输入。
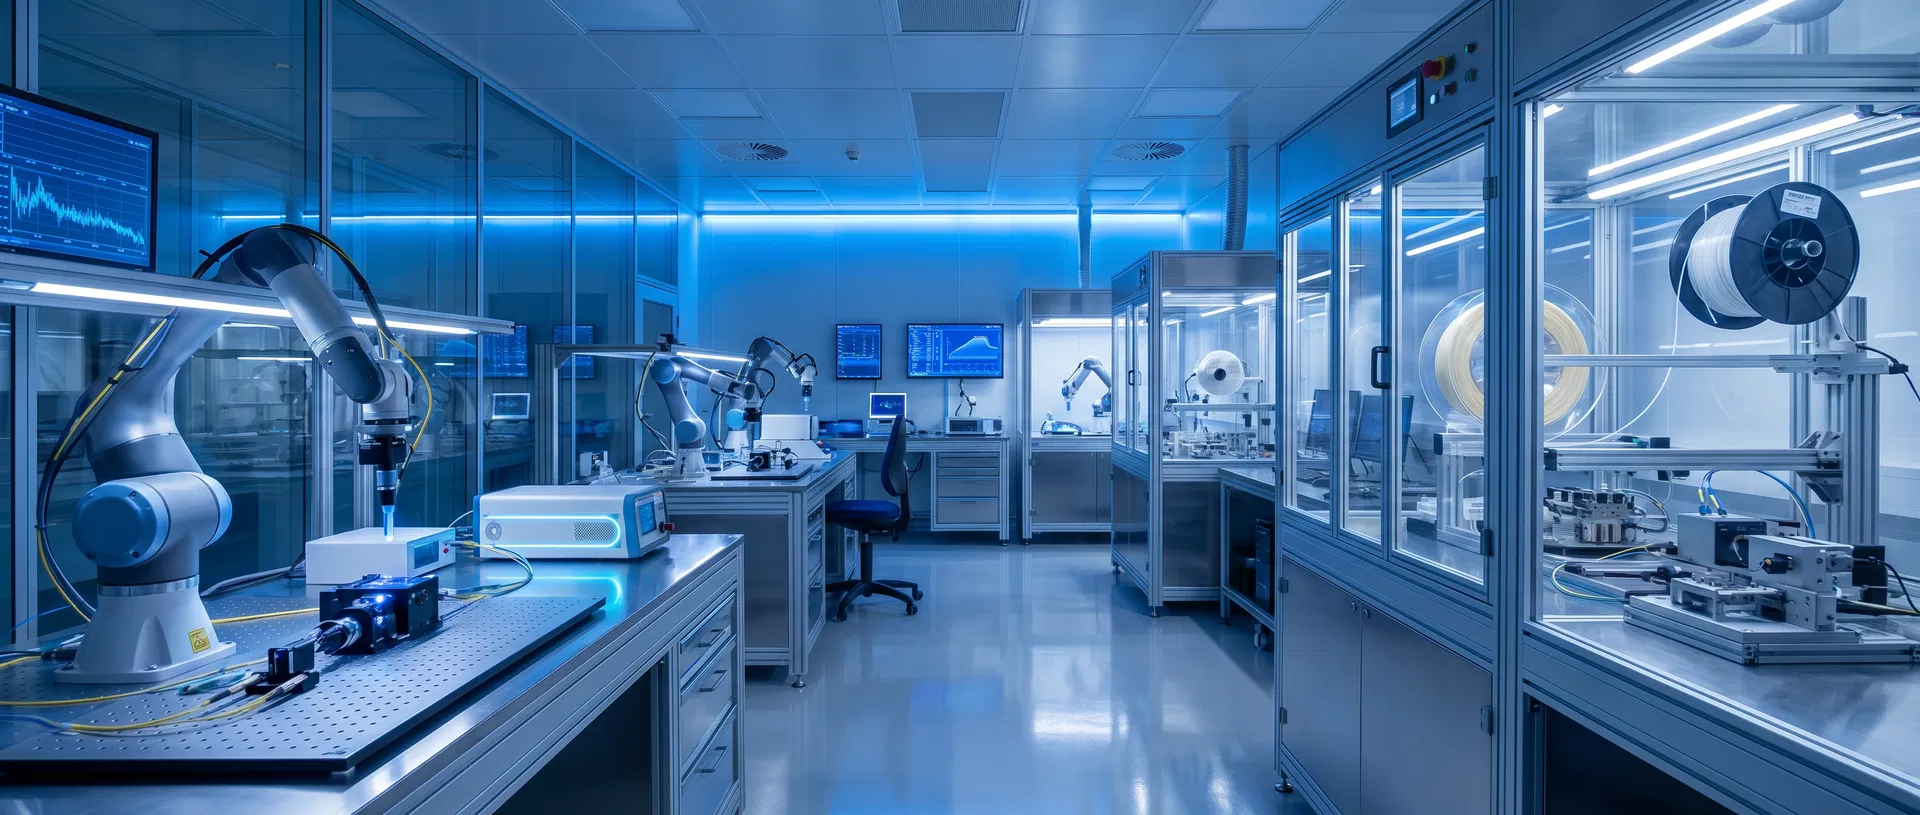
传感纤维材料、阵列设计、信号标定与场景测试
矩侨工业:触觉智能的探索者
JQ Industries: Explorers of Tactile Intelligence
矩侨工业 Lab 聚焦柔性压力传感器的材料、阵列、采集与标定问题。研发从目标载体和真实工况出发,围绕传感纤维、纤维电极、柔性结构与信号处理形成样件,并通过重复加载和场景测试验证可用性。
研发目标不是追求孤立参数,而是让柔性传感器在真实安装和使用条件下稳定输出可解释的数据。
从材料与阵列到场景验证
通过高密度柔性传感阵列,构建机器对物理世界的触觉认知能力,让数据替代直觉。
基于压力分布监测,实现步态分析与跌倒风险预警,守护银发群体的行动安全。
将座椅传感融入驾驶场景,实时感知驾驶员状态,为智能座舱提供关键数据支撑。
探索柔性传感在协作机器人中的应用,让机器具备安全感知与力控能力。
赋予机器人类触觉,使其能够感知接触力度、纹理与温度,实现精细操作。
Lab 将材料响应、阵列结构、信号采集和应用验证放在同一研发链路中。针对机器人、康养和汽车座舱等不同载体,先定义压力范围、覆盖区域、采样和环境要求,再通过样件标定、重复加载与场景数据评估方案。
每项技术结论都应对应明确的样件版本、测试条件和验收记录。
联合高校与科研机构,推动触觉传感基础研究与前沿技术突破。
从实验室到产业,探索传感器在医疗、制造、机器人等领域的创新应用。
不止于技术,更关注传感器如何改变人与世界的交互方式。
研发与测试方法
柔性压力传感器研发需要同时处理材料响应、阵列结构、信号采集、标定和封装问题。不同应用对感应面积、压力范围、空间分辨率、采样频率、弯折状态和耐久工况的要求不同,因此应从目标场景反推技术路线。
矩侨 Lab 围绕传感纤维、纤维电极和柔性阵列开展研究,并通过样件测试与场景验证支撑机器人触觉、康养监测和智能座舱产品。页面中的研发方向用于说明能力边界,具体参数以项目测试和正式技术资料为准。
明确载体尺寸、曲率、检测对象、压力范围、环境条件、采样和接口要求,形成可验收的输入。
围绕传感纤维、纤维电极、阵列密度、走线与封装选择结构方案,并评估制造一致性。
建立通道映射与基线,检查响应、重复性、迟滞、漂移和弯折状态下的输出变化。
把样件安装到实际载体,在真实动作、受力与环境条件下验证数据质量和系统接口。
提交研发需求首先确定使用载体和检测目标,再定义压力范围、感应面积、空间分辨率、采样、环境和验收工况。缺少场景约束时,单独比较某个参数很难判断方案是否适用。
通常需要结合响应曲线、重复性、迟滞、漂移、弯折影响、耐久和温湿度等因素,并在实际安装状态下复测。具体测试项目应按应用风险确定。
柔性阵列可以围绕载体形状、覆盖区域和布线条件进行设计,但是否适合定制以及交付边界,需要结合数量、工况、参数和验证周期评估。
建议依次完成实验室标定、重复加载测试、实际载体安装、场景数据采集和系统接口联调,并保留参数版本与验收记录。


